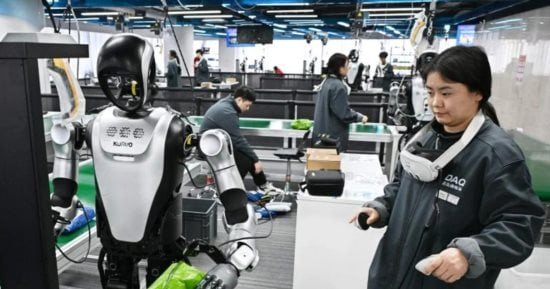
تعمل أبحاث جديدة فى مجال التعلم الآلى على تطوير قدرات الروبوتات على إدراك الفضاء والتفاعل مع البيئة المحيطة بطريقة أقرب إلى البشر، بما يمهد الطريق أمام تنفيذ مهام معقدة باستخدام الأوامر الصوتية، مع تقليل الاعتماد على السيناريوهات المحددة مسبقا، ومن المتوقع أن تدعم هذه التقنيات استخدام الروبوتات فى التنقل داخل أماكن غير مألوفة، والعمل فى مجالات التصنيع والخدمات اللوجستية وغيرها من البيئات المتغيرة.
ويستهدف هذا التوجه تعزيز حواس الروبوتات وتطوير ما يعرف بالذكاء الاصطناعى المُجسد، الذى لا يقتصر على معالجة البيانات الرقمية، بل يتفاعل أيضا مع العالم المادى من خلال الروبوتات والأجهزة الأخرى، وتستكشف مجلة "إزفستيا" كيف يمكن لهذه التقنيات مساعدة الآلات على تحسين إدراكها للمساحات والأشياء والحركة، بما يقربها من التفاعل المستقل والهادف مع الواقع.
3 تقنيات لتعزيز الذكاء المكانى
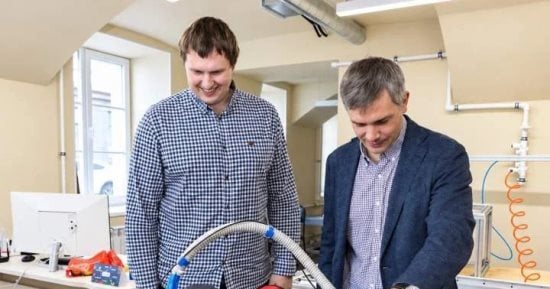
قدم مختبر الذكاء المُجسد والروبوتات (VIR) التابع لجامعة ITMO مجموعة من التطورات التى تستهدف تحسين قدرات الاستشعار لدى الآلات، من خلال إدراك المساحات والتعرف على الأشياء وتتبع الحركة والتغيرات فى البيئة، وتكمن أهمية هذه القدرات فى أن الروبوت يحتاج، على غرار الإنسان الذى يدخل غرفة فيحدد مواقع الأشياء ويتجنب العوائق ويرصد التغيرات، إلى معرفة موقع الجسم وحركته وعلاقته بالمساحة المحيطة، حتى يتمكن من العمل فى بيئة متغيرة.
ويعتمد الذكاء الاصطناعى المُجسد على استشعار البيئة وتحليل الأحداث واتخاذ القرارات وتنفيذ الإجراءات وفقا للتغيرات المحيطة، بخلاف أنظمة الذكاء الاصطناعى التقليدية التى تتعامل أساسا مع المعلومات الرقمية، وفى هذا السياق، تناولت 3 أوراق بحثية جديدة من المختبر، شارك فى تأليفها شركاء وقدمت فى المؤتمر الدولى لرؤية الحاسوب ECCV 2026، مكونات نظام موحد للذكاء المكانى، من خلال معالجة تحديات مترابطة فى مجال الاستشعار الروبوتى.
ويختص التطوير الأول، المعروف باسم FastR-4DGS، بتمثيل المشاهد الديناميكية باعتبارها نماذج ثلاثية الأبعاد تتغير بمرور الوقت، بدلا من التعامل معها كصور ثابتة، أما النموذج الثانى QUORUM، فيعمل على جعل التمثيل المكانى متسقا من الناحية الدلالية عند النظر إلى الجسم من زوايا مختلفة، بينما يتيح النموذج الثالث Obj3R إنشاء ذاكرة مكانية قائمة على الأشياء، مع مراعاة التغيرات التى تطرأ على الخرائط المنشأة مسبقا.
وأوضح سيرجى كوليوبين، رئيس مختبر الذكاء المُجسد والروبوتات فى معهد ITMO والحائز على جائزة Yandex ML لعام 2026 فى فئة "مديرى البرامج التعليمية"، أن FastR-4DGS يناسب إعادة بناء المشاهد الديناميكية، بما فى ذلك أنظمة الواقع المعزز التى تحتاج إلى عرض المساحات والأجسام المتحركة بسرعة وواقعية، كما تتيح التقنية إنشاء بيانات اصطناعية لتدريب الخوارزميات واختبارها، مثل استراتيجيات التحكم فى أذرع الروبوت وأنظمة المركبات ذاتية القيادة، مع محاكاة حركة الأشخاص والمركبات والأشياء والتغيرات البيئية بدقة أكبر، بفضل مراعاة هندسة المشهد وتغيراته الزمنية.
تطبيقات فى التصنيع والخدمات والطب
يساعد نموذج QUORUM الروبوت على فهم محيطه حتى عندما يبدو الجسم نفسه مختلفا باختلاف زاوية الرؤية أو الإضاءة أو الموقع، فبدلا من التعرف على الأشياء من خلال المعالجة اللاحقة أو الاعتماد على فئات محددة مسبقا، يربط النموذج السمات المرئية، مثل الشكل واللون والبنية، بالتمثيل المكانى للجسم، بما يسمح للنظام بالحفاظ على رؤية متكاملة له فى ظروف مختلفة.
أما تقنية Obj3R، فتهدف إلى تمكين الروبوت من تذكر المشاهد المتغيرة وتحديث ذاكرته المكانية بصورة أكثر كفاءة، فالخرائط ثلاثية الأبعاد التقليدية، التى تعتمد على مجموعة من النقاط الهندسية كما يحدث فى بعض تطبيقات المكانس الروبوتية، تساعد على تجنب العوائق، لكنها لا توفر فهما كاملا للبيئة، وتنقل التقنية الجديدة الذاكرة إلى مستوى الأشياء المحددة، مثل الطاولات والكراسى، بحيث يستطيع الروبوت التعرف عليها وتتبع حركتها، وتحديث الأجزاء التى تغيرت فقط بدلا من إعادة بناء خريطة الغرفة بالكامل.
وعند دمج هذه التقنيات مع نماذج اللغة وأنظمة الملاحة، يمكن للروبوت تنفيذ تعليمات تعتمد على فهم مواقع الأشياء وتغيراتها، مثل "ابحث عن الصندوق الموجود بجوار الباب الذى كان موجودا هناك"، أو "انتقل إلى الطاولة التى كان عليها الكتاب"، أو "التقط الشيء الموجود على يسار الكمبيوتر المحمول الذى أحضرته بالأمس"، وتتيح هذه الإمكانات ربط الأوامر باللغة الطبيعية بذاكرة مكانية تساعد الآلة على فهم المقصود وتنفيذ المطلوب.
وقال كوليوبين أن التطورات الثلاثة تعزز الذكاء المكانى للوكلاء الدلاليين المستقلين، إذ تسمح التمثيلات الدلالية بالتواصل مع الآلة باللغة الطبيعية، وأضاف أن إنشاء بيانات اصطناعية واقعية يمثل استخداما عمليا آخر لهذه التقنيات، لأنه يتيح التدريب بصورة أسرع وأقل تكلفة، إلى جانب التحقق الأولى من الحلول قبل نقلها إلى الروبوتات الحقيقية، حيث تتطلب التجارب معدات ووقتا وإجراءات أمان إضافية.
من جانبه، أوضح بافيل فرولوف، مؤسس شركة روبو وخبير سوق نيورونت، لصحيفة "إزفستيا"، أن الفكرة تتمثل فى تطوير نموذج خاص لدى الآلة للعالم المادى، مشيرا إلى أن زيادة دقة وسرعة بناء هذا النموذج وتحديثه تقلل اعتماد الروبوت على السيناريوهات المحددة مسبقا، وتكتسب هذه القدرة أهمية فى مجالات الروبوتات الخدمية والأنظمة غير المأهولة والتصنيع والخدمات اللوجستية والطب، حيث تتغير الظروف المحيطة باستمرار.
وأشار فرولوف إلى أن نهج ITMO يتسم بالشمول، لأنه يجمع بين تتبع حركة الأشياء وفهم معانيها والاحتفاظ بذاكرة مكانية، معتبرا أن الخطوة الرئيسية التالية فى تطوير الذكاء الاصطناعى تتمثل فى الانتقال من أنظمة تتعامل بكفاءة مع المعلومات إلى أنظمة تستطيع فهم العالم المادى والتصرف بذكاء داخله.
- أبل تستعد لإطلاق منتجات جديدة الأسبوع المقبل.. ما أبرز الأجهزة المنتظرة؟
- ليدى جاجا تثير التكهنات بشأن ألبومها الجديد برد من كلمتين
- وزير الاستثمار يرفع مستهدف الصادرات لـ 99 مليار دولار.. ومبادرة جديدة للوصول لمصانع المحافظات
- كيف أضعف وكلاء الذكاء الاصطناعي في "OpenAI" أنظمة الرقابة الداخلية؟
- جوجل كروم يطلق إنذارًا مبكرًا ضد المواقع الاحتيالية.. حماية جديدة تكشف الخطر قبل وقوعه